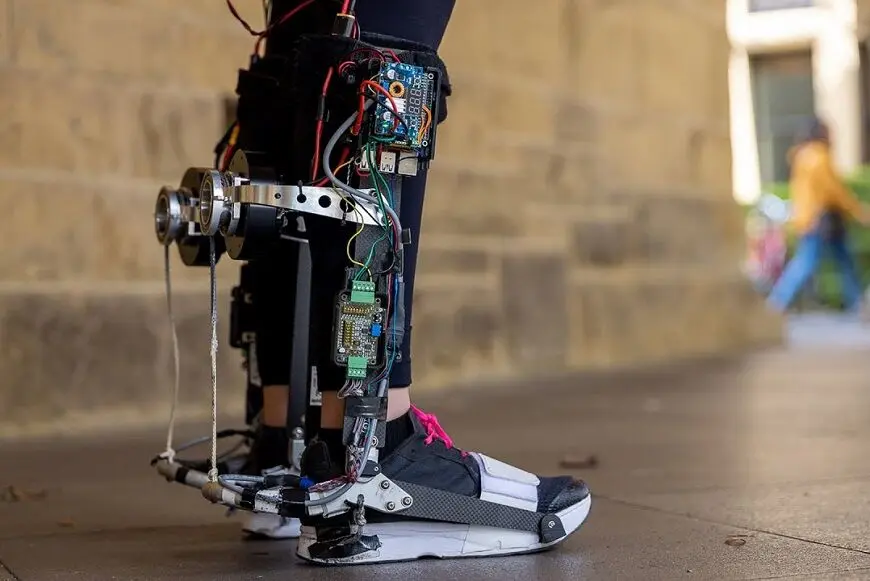
راهنماتو- محققان آزمایشگاه بیومکاترونیک استنفورد مدت هاست در حال توسعه یک اسکلت بیرونی به منظور بهبود سرعت، کارایی و تعادل در راه رفتن افراد هستند. این اسکلت رباتیک که تاکنون فقط در آزمایشگاه مورد بررسی قرار گرفته بود، اکنون از دنیای واقعی سر درآورده است.
استیو کالینز (Steve Collins) دانشیار مهندسی مکانیک که رهبری آزمایشگاه بیومکاترونیک استنفورد را نیز بر عهده دارد، می گوید: « این اسکلت بیرونی به مردم کمک می کند تا به راحتی در دنیای واقعی قدم بزنند و به بهبود فوق العاده در سرعت راه رفتن و صرفه جویی در مصرف انرژی منجر می شود.»
این «چکمه رباتیک» دارای موتوری است که با ماهیچه های ساق پا کار می کند و با برداشتن هر قدم، فشار بیشتری منتقل می کند. برخلاف دیگر اسکلتهای بیرونی موجود، این فشار به لطف یک مدل مبتنی بر یادگیری ماشینی در طی سالها آموزش با استفاده از شبیه سازها، شخصی سازی شده است.
پاتریک اسلید (Patrick Slade) فوق دکترا و عضو اتحاد عملکرد انسانی Wu Tsai که بر روی این اسکلت بیرونی کار می کند، می گوید: «دستگاه ما در روی تردمیل، دو برابر اسکلتهای بیرونی قبلی در انرژی صرفه جویی می کند. در دنیای واقعی، این به معنای صرفه جویی قابل توجه در انرژی و بهبود سرعت راه رفتن است. هدف نهایی ما این است که به افراد مبتلا به اختلالات حرکتی، به ویژه سالمندان کمک کنیم تا هر طور که دوست دارند در سراسر دنیا حرکت کنند.» با توجه به آخرین پیشرفت، این تیم تحقیقاتی معتقد است که این فناوری برای تجاری سازی در چند سال آینده آماده است.