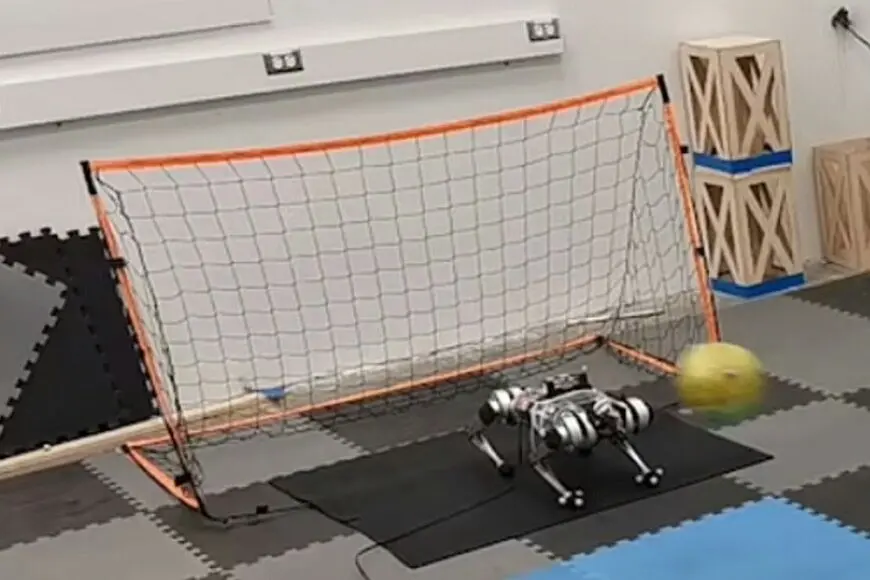
راهنماتو- محققان گروه رباتیک دانشگاه کالیفرنیا برکلی، دانشگاه سایمون فریزر و موسسه فناوری جورجیا به تازگی با طراحی نوعی مدل یادگیری جدید، توانسته اند نقش دروازه بانی را به یک ربات چهارپا بسپارند.
مدل معرفی شده که در مقاله ای در وب سایت مقالات علمی arXiv منتشر شده است، به گونه ای طراحی شده است که می تواند مهارت های ربات را در طول زمان و از طریق یک فرآیند آزمون و خطا بهبود ببخشد. محققانی که این مطالعه را انجام داده اند، می گویند: « دروازه بانی یک کار جالب اما چالش برانگیز است. این مسئولیت به رباتی نیاز دارد که بتواند در مقابل توپی که به سرعت حرکت می کند، واکنش نشان داده و با استفاده از مانورهای پویا در مدت زمان بسیار کوتاه (حدود یک ثانیه) آن را ردیابی کند.»
هدف اصلی این تیم طراحی رباتی بود که بتواند مانند یک دروازه بان انسانی، مهارت های خود را در حین بازی کامل کند. آنها برای این کار یک مدل یادگیری تقویتی ایجاد کردند که می توانست ربات را از طریق یک فرآیند آزمون و خطا آموزش دهد، نه از طریق استراتژی های ثابت و مهندسی شده توسط انسان. محققان مدل یادگیری تقویتی خود را به مجموعه ای از شبیه سازی های بازی فوتبال آموزش دادند. آنها این مدل را بر روی Mini Cheetah، یک ربات چهارپا که در موسسه فناوری ماساچوست (MIT) توسعه یافته بود، به کار گرفته و عملکرد آن را در دنیای واقعی مورد آزمایش قرار دادند.
چارچوب یادگیری تقویتی ایجاد شده توسط هوانگ و همکارانش، تواناییهای ربات Mini Cheetah را بهعنوان دروازهبان فوتبال تا حد زیادی بهبود میبخشد. این ربات توانست 87.5 درصد از ضربات پرتاب شده به سمت دروازه را مهار کند. مدل طراحی شده توسط این تیم، در آینده می تواند به منظور بهبود عملکرد ربات هایی که برای شرکت در مسابقات روبوکاپ و سایر مسابقات فوتبال رباتیک طراحی می شوند، مورد استفاده قرار گیرد.
این مدل همچنین می تواند برای بهبود چابکی و تواناییهای فیزیکی ربات های چهارپا که برای انجام وظایفی مانند مأموریتهای جستجو و نجات، طراحی شدهاند، مورد استفاده قرار گیرند. محققان امیدوارند که بتوانند در آینده نزدیک رباتهای چهارپا را قادر به رقابت با بازیکنان فوتبال انسانی نمایند.